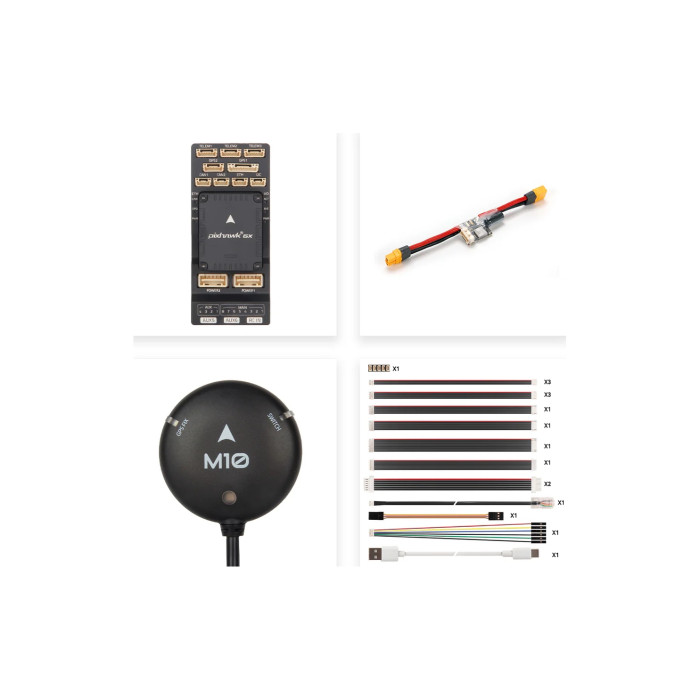
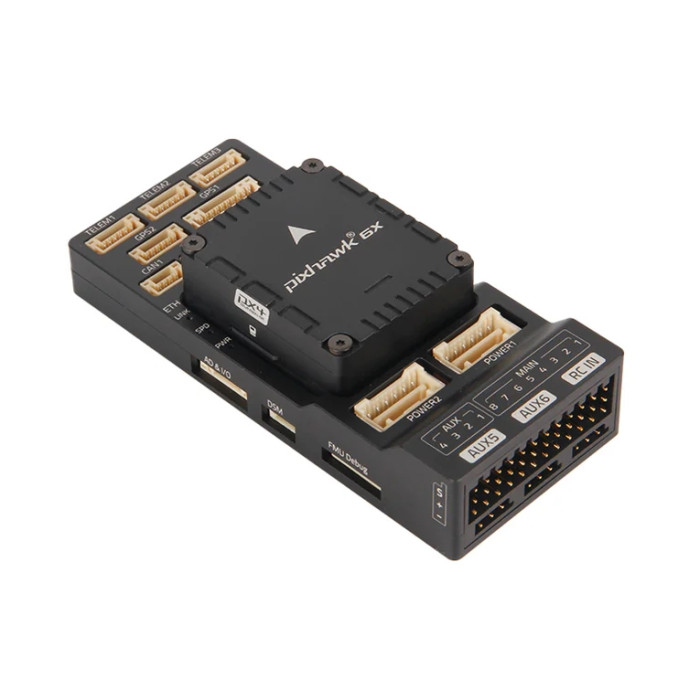
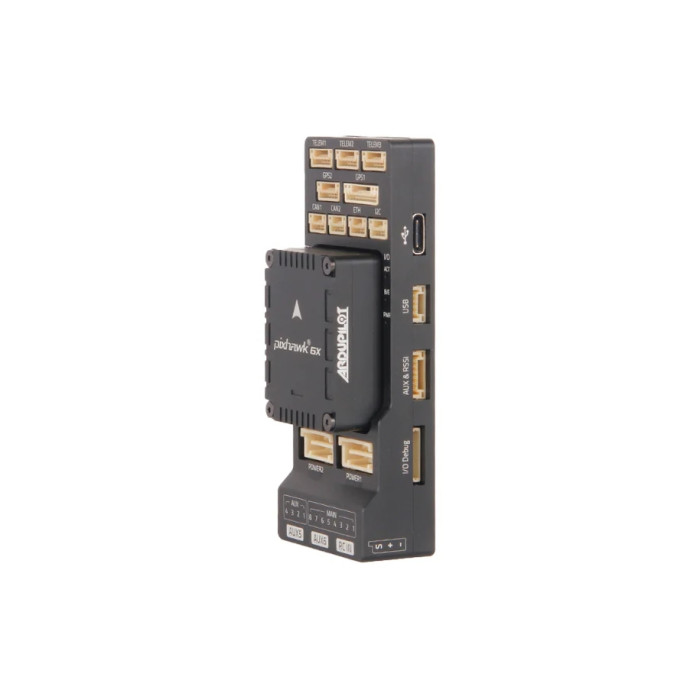
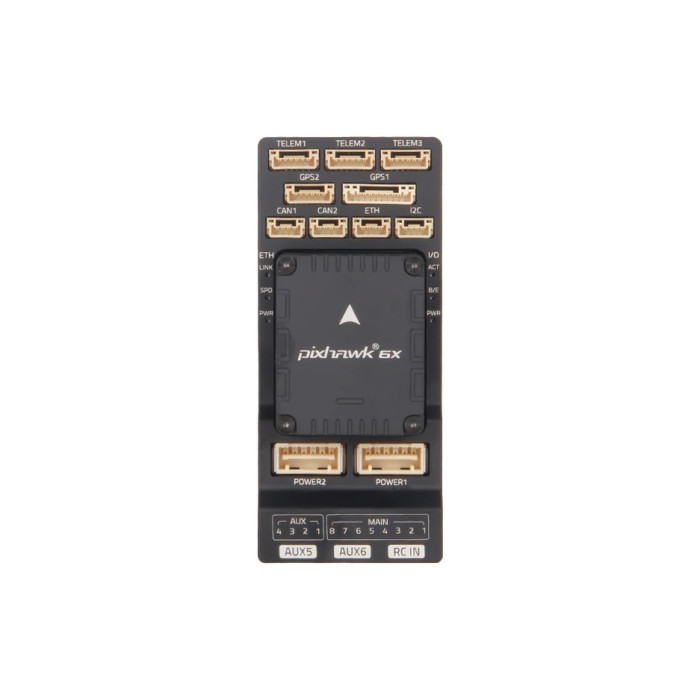
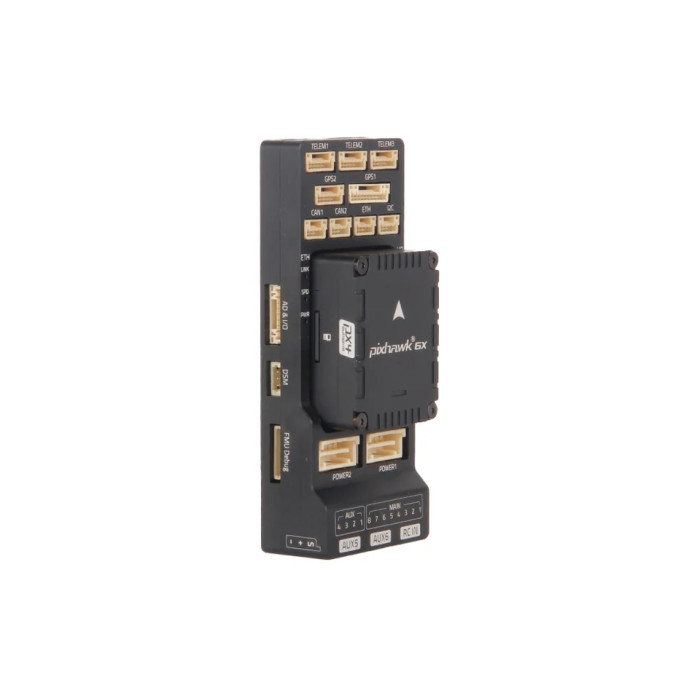
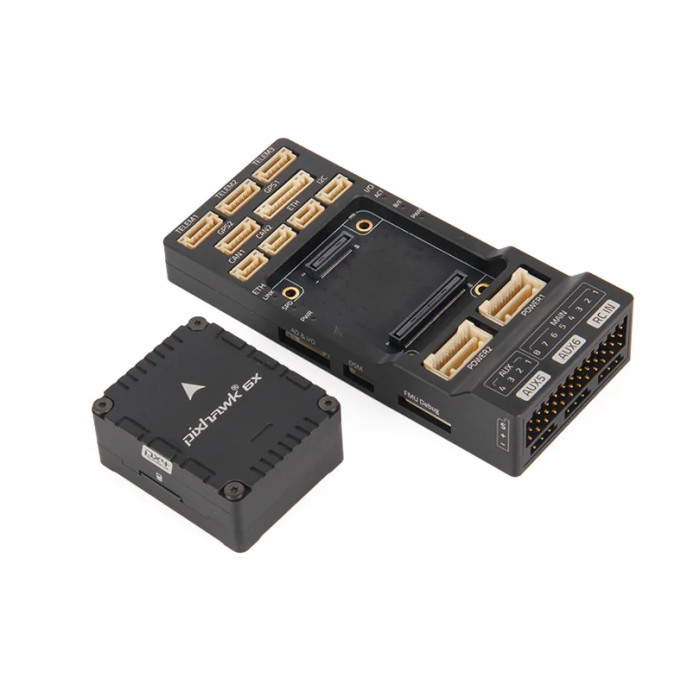
3 датчики ICM-45686 IMU (±32 г) із технологією BalancedGyro™ і 2 датчики барометра Високопродуктивний процесор STM32H753 із тактовою частотою до 480 МГц Модульний контролер польоту: розділені IMU, FMU і базова система, з’єднані 100-контактним і 50-контактним роз’ємом Pixhawk® Autopilot Bus. Домени з потрійним резервуванням: повністю ізольовані домени датчиків з окремими шинами та окремим керуванням живленням Повністю новий вдосконалений міцний віброізоляційний матеріал із резонансною частотою у вищому спектрі Інтерфейс Ethernet для високошвидкісної інтеграції комп'ютера. Відсутність трансформаторів можна досягти за допомогою кінцевих резисторів 50 Ом на цільовому пристрої (AN2190 50 Ом кінцевих резисторів). Плата IMU з контрольованою температурою, що забезпечує оптимальну робочу температуру IMU Апаратно перемикається режим сигналу 3,3 В або 5 В (потрібна модифікація базової плати)